bytedaily - Melansir laporan dari cnnindonesia.com, sekelompok mahasiswa jurusan Teknik Elektro dan Teknik Mesin Universitas Diponegoro (Undip) berhasil merancang inovasi biohybrid yang memanfaatkan kecoak Madagaskar sebagai agen pencari dalam operasi SAR (Search and Rescue) pada bencana alam.
Inovasi bernama Roach Detect ini muncul sebagai respons terhadap kesulitan tim penyelamat menembus celah‑celah sempit pada reruntuhan, yang seringkali tidak dapat dijangkau oleh robot konvensional maupun anjing SAR. Mahasiswa berpendapat bahwa ukuran tubuh kecoak yang kecil serta kemampuan merayapnya dapat meningkatkan efektivitas pencarian di ruang‑ruang terbatas.
Berbeda dengan robot tradisional yang memerlukan baterai untuk menggerakkan motor, sistem biohybrid ini mengandalkan gerakan alami kecoak, sehingga energi baterai hanya dipakai untuk sensor dan rangkaian kontrol. Pada tahap simulasi, Roach Detect menunjukkan keunggulan dalam menelusuri lubang‑lubang sempit pada area rawan longsor, dimana penggunaan alat berat atau anjing penyelamat tidak memungkinkan.
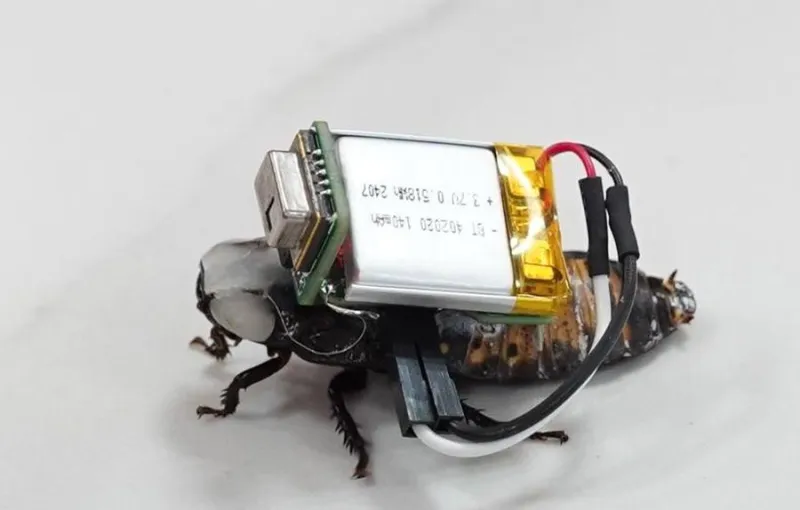
Setiap kecoak dilengkapi dengan "electronic backpack" berbasis mikrokontroler ESP32‑C6 SuperMini yang memiliki modul Wi‑Fi terintegrasi. Perangkat ini memproses data orientasi dari giroskop, sensor termal AMG8833 (resolusi 8×8) yang kemudian di‑upscale menjadi 32×32 menggunakan AI, serta mengirimkan informasi secara nirkabel.
Sensor termal memungkinkan deteksi suhu tubuh korban secara akurat meski berada di area dengan debu tebal. Data yang dikumpulkan ditransmisikan secara real‑time melalui jaringan Wi‑Fi 2.4 GHz ke tim SAR di luar lokasi, yang dapat memantau peta panas (heat map) dan mengidentifikasi keberadaan manusia lewat pola suhu pada layar monitor.
Untuk mengendalikan pergerakan kecoak, tim menggunakan metode stimulasi listrik (Electrical Stimulation‑Based Navigation). Sistem mengirimkan pulsa gelombang kotak bertegangan 3 V dengan duty cycle 50 % ke antena kecoak, sehingga dapat diarahkan tanpa harus dikendalikan secara manual.
Saat ini, tim masih mengerjakan penyempurnaan ukuran komponen hardware, integrasi kecerdasan buatan pada navigasi, serta peningkatan jangkauan transmisi pada lingkungan dengan hambatan beton tebal, dengan harapan kecoak dapat beroperasi secara otonom dan lebih tahan lelah.